ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
ชี่เฉิง
หลังจากฝนตกหนัก น้ำในโรงจอดรถใต้ดินอาจเกินครึ่งเมตร และรถปั๊มแบบเดิมๆ ก็ไม่สามารถเข้าไปในพื้นที่ได้ นี่คือเหตุผลว่าทำไมหุ่นยนต์ระบายน้ำอัจฉริยะจึงมีอยู่ อย่างไรก็ตาม ไม่ใช่เครื่องแบบพลักแอนด์เพลย์ ในการปฏิบัติงานของเครือข่ายท่อในเขตเทศบาล การก่อสร้าง และใต้ดิน ผู้จัดการไซต์งานเผชิญกับปัญหาที่เกิดขึ้นซ้ำๆ ได้แก่ ความสามารถในการปรับตัวของภูมิประเทศ การจัดการสายยาง การไหลและส่วนหัวไม่ตรงกัน การเสื่อมสภาพของช่วงการควบคุม และการจัดหาชิ้นส่วนอะไหล่
สิ่งที่นับเป็นหุ่นยนต์ระบายน้ำอัจฉริยะ?
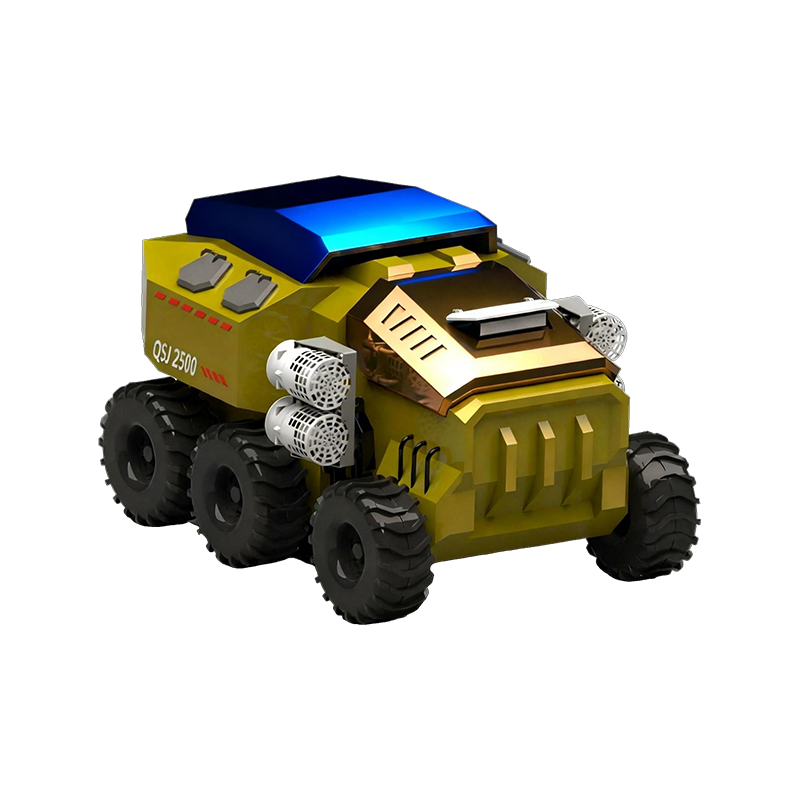
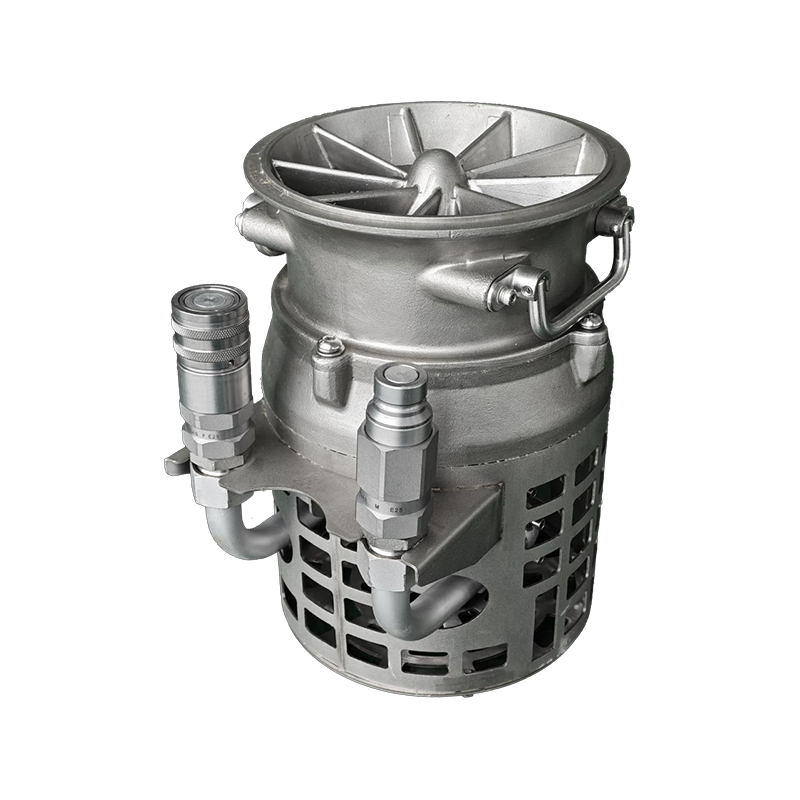
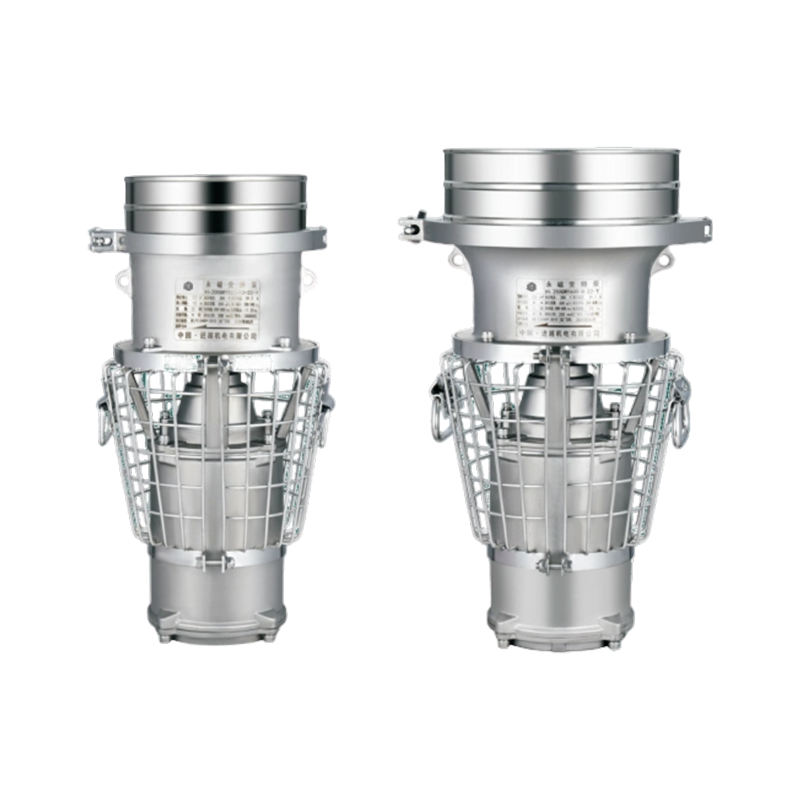
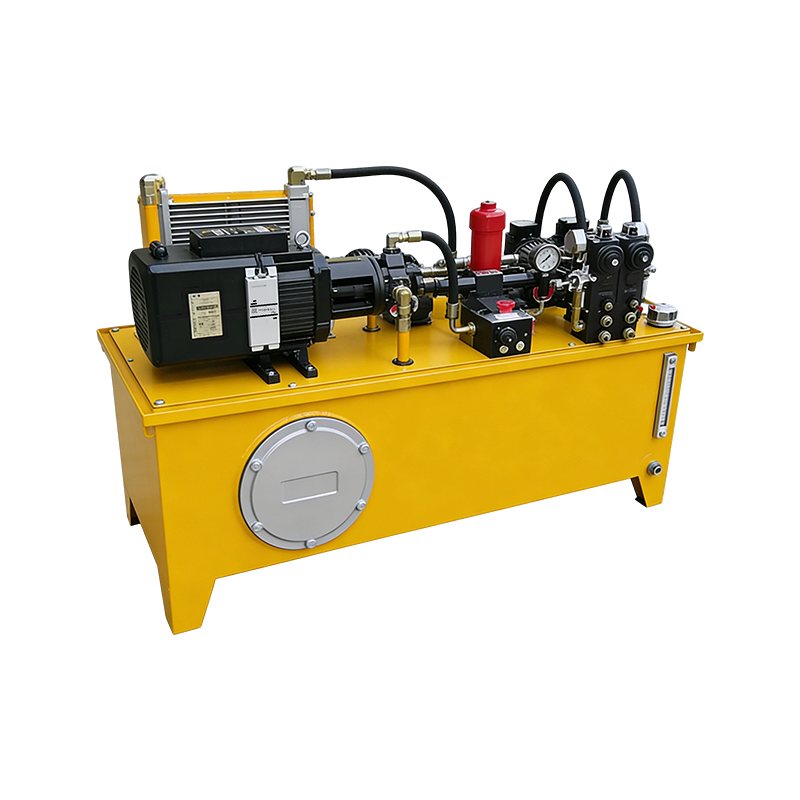
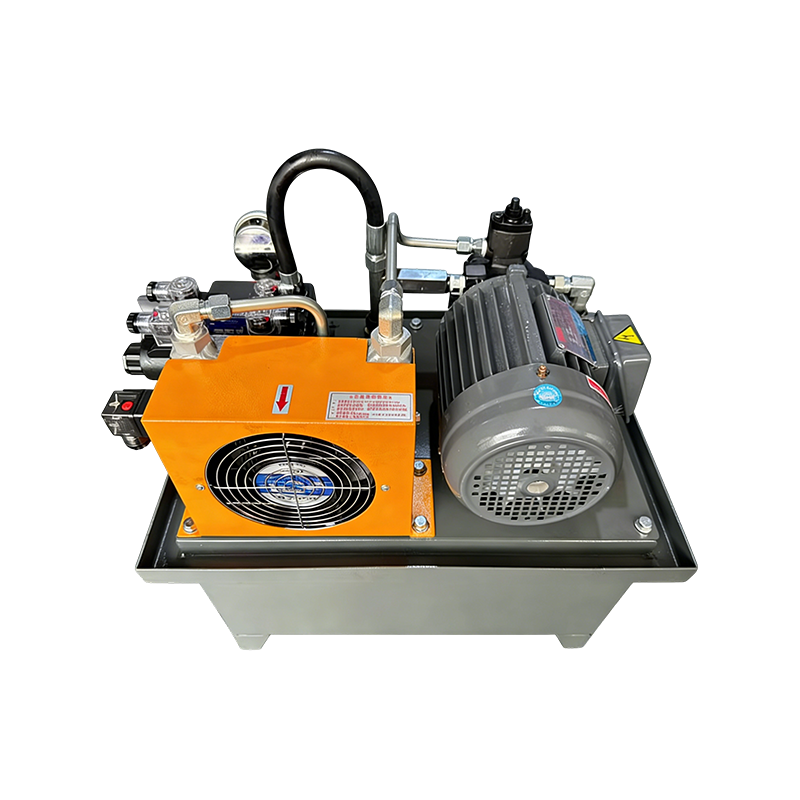
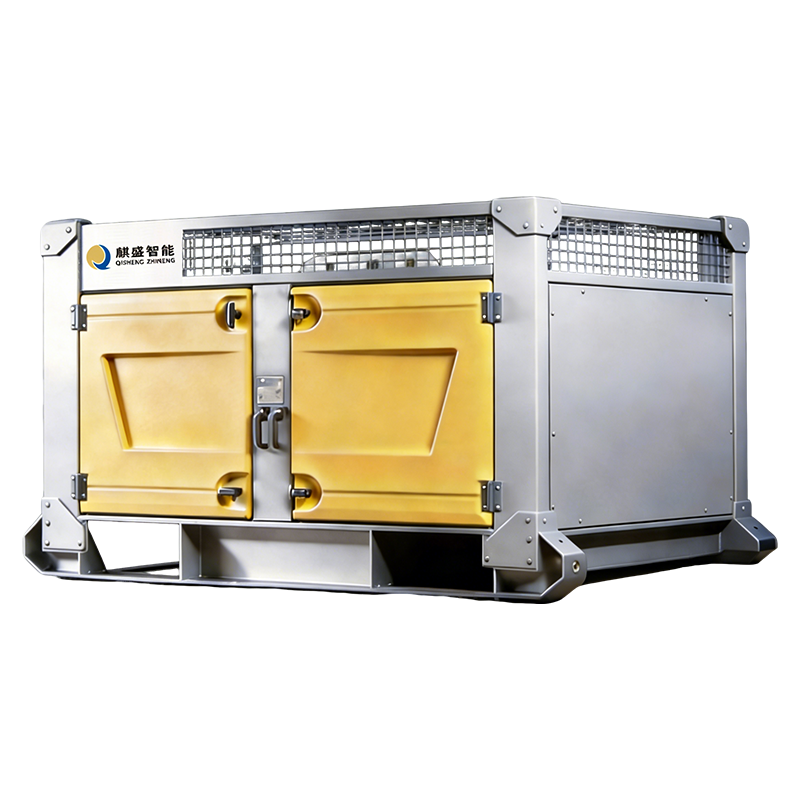
หุ่นยนต์ระบายน้ำอัจฉริยะคืออุปกรณ์สูบน้ำเคลื่อนที่ที่รวมหน่วยกำลังไฮดรอลิก ระบบปั๊มที่ทนต่อการขัดถู และแชสซีแบบตีนตะขาบหรือสะเทินน้ำสะเทินบก ทำงานผ่านรีโมทคอนโทรลหรือเทอร์มินัล ช่วยให้ผู้ปฏิบัติงานทำงานในพื้นที่ที่ผู้คนไม่สามารถเข้าถึงได้อย่างปลอดภัย Wuhu Qisheng Intelligent Equipment Co., Ltd. ออกแบบหุ่นยนต์เหล่านี้โดยใช้ระบบขับเคลื่อนไฮดรอลิก ซึ่งเป็นเหตุผลว่าทำไมหุ่นยนต์เหล่านี้จึงทำงานได้อย่างน่าเชื่อถือในสภาพแวดล้อมที่เปียกและสกปรก
ข้อมูลจำเพาะหลัก: อัตราการไหล 600 ถึง 2500 ลบ.ม./ชม. ระยะการควบคุมด้วยรีโมทคอนโทรลขึ้นอยู่กับระบบวิทยุ กำลังไฟฟ้ามาจากหน่วยกำลังไฮดรอลิกที่แยกจากกัน (HPU/EHPU)
ปัญหาที่ 1 - ขีดจำกัดความสามารถในการปรับตัวของภูมิประเทศ
ความสามารถในการปรับตัวตามภูมิประเทศเป็นปัจจัยในการคัดเลือกหุ่นยนต์ระบายน้ำที่ถูกประเมินต่ำที่สุด
หุ่นยนต์ระบายน้ำส่วนใหญ่ใช้รางหรือล้อ อย่างไรก็ตาม ทางลาดในโรงจอดรถ บันไดในปล่องท่อระบายน้ำ และคันดินโคลนสามารถหยุดเครื่องจักรได้อย่างสมบูรณ์ สถานที่บางแห่งจำเป็นต้องมีทางลาดปีนเขามากกว่า 25 องศา ในขณะที่บางแห่งจำเป็นต้องรับมือกับการเปลี่ยนแปลงการลอยตัวในน้ำลึก หุ่นยนต์มีล้อมาตรฐานไม่สามารถทำงานเหล่านี้ได้
แชสซีแบบติดตามทั่วไป
เหมาะสำหรับพื้นเรียบแข็ง ทางลาดที่นุ่มนวล และพื้นผิวที่มั่นคง โครงสร้างเรียบง่าย ค่าบำรุงรักษาต่ำ
แชสซีแบบสะเทินน้ำสะเทินบก
เหมาะสำหรับน้ำลึก ดินตะกอน ทางลาดที่สูงชัน และการเปลี่ยนแปลงการลอยตัว แชสซีแบบปิดผนึกและการออกแบบลูกลอยเป็นปัจจัยในการตัดสินใจ
บนไซต์งานที่มีโคลน ทางลาด และน้ำลึกรวมกัน โครงรถสะเทินน้ำสะเทินบกถือเป็นวิธีแก้ปัญหาที่ใช้งานได้จริงมากกว่า
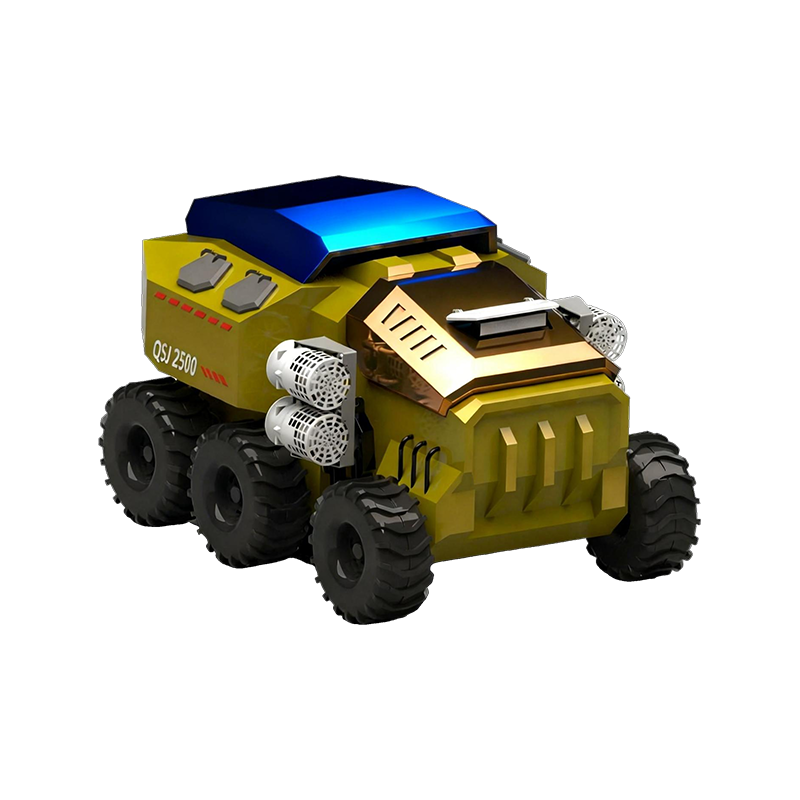 หุ่นยนต์ระบายน้ำอัจฉริยะสะเทินน้ำสะเทินบก (20002500 ลบ.ม./ชม.) หุ่นยนต์ระบายน้ำอัจฉริยะสะเทินน้ำสะเทินบก QSJ2500T ได้รับการออกแบบมาเพื่อการดำเนินการระบายน้ำในสภาพแวดล้อมที่ซับซ้อน โดยมีอัตราการไหลสูงสุด 20002500 ลบ.ม./ชม. ยูทิลิตี้... ดูผลิตภัณฑ์ →
ปัญหาที่ 2 - การจัดการท่อและระยะการปล่อย
การจัดการท่อและระยะระบายน้ำเป็นปัจจัยใหญ่เป็นอันดับสองที่ส่งผลต่อความต่อเนื่องของการระบายน้ำ
ผู้ปฏิบัติงานมักดูถูกดูแคลนภาระงานที่เกิดจากท่อส่ง หลังจากงานสูบน้ำระยะทาง 200 เมตร การม้วนท่อด้วยมืออาจใช้เวลานานถึง 45 นาที ยิ่งระยะคายประจุนานขึ้น การสูญเสียความเสียดทานก็จะยิ่งมากขึ้น และกำลังของปั๊มก็จะยิ่งน้อยลงเท่านั้น
การม้วนท่ออัตโนมัติช่วยลดเวลาการม้วนท่อให้เหลือน้อยกว่า 10 นาที และป้องกันความเสียหายของท่อระหว่างการขนส่ง
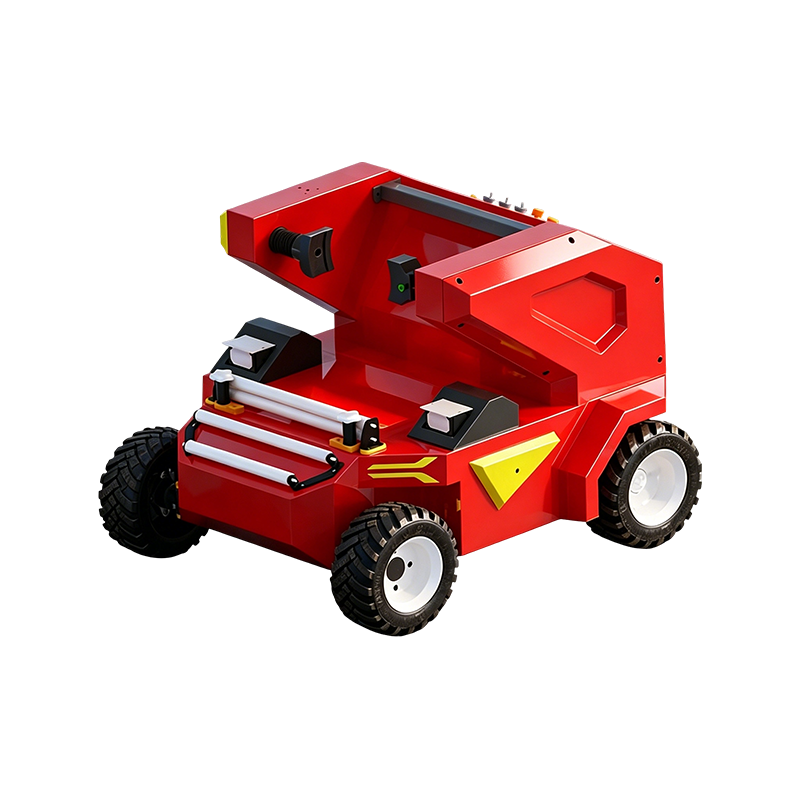 หุ่นยนต์ระบายน้ำอัจฉริยะพร้อมระบบกลิ้งท่ออัตโนมัติ หุ่นยนต์กู้คืนท่อเป็นหุ่นยนต์อัจฉริยะที่ได้รับการออกแบบมาเพื่อการใช้งานและการกู้คืนท่อ เหมาะอย่างยิ่งสำหรับสถานการณ์ที่ต้องใช้ท่อที่มีเส้นผ่านศูนย์กลางขนาดใหญ่ใน ... ดูผลิตภัณฑ์ →
ปัญหาที่ 3 - อัตราการไหลและหัวไม่ตรงกัน
อัตราการไหลและหัวไม่ตรงกันเป็นสาเหตุหลักของประสิทธิภาพการระบายน้ำต่ำ
อัตราการไหลที่กำหนดที่พิมพ์บนแผ่นข้อมูลจำเพาะจะถูกวัดภายใต้สภาวะที่เหมาะสม ในโครงการจริง การเปลี่ยนแปลงส่วนหัวที่เกิดขึ้นจริง ปริมาณของสารละลายจะเพิ่มขึ้น และเส้นผ่านศูนย์กลางของท่อและข้อศอกทั้งหมดจะลดเอาท์พุตที่แท้จริง หากไซต์งานจำเป็นต้องยกน้ำสูง 8 เมตร แต่หุ่นยนต์ได้รับการจัดอันดับให้สูงจากส่วนหัวเพียง 6 เมตร การไหลจริงอาจลดลงเหลือครึ่งหนึ่งของค่าป้ายชื่อ
ตรวจสอบหัวจริงและระยะการปล่อยก่อนเลือกรุ่นหุ่นยนต์เสมอ ไม่ใช่เฉพาะจำนวนการไหลสูงสุด
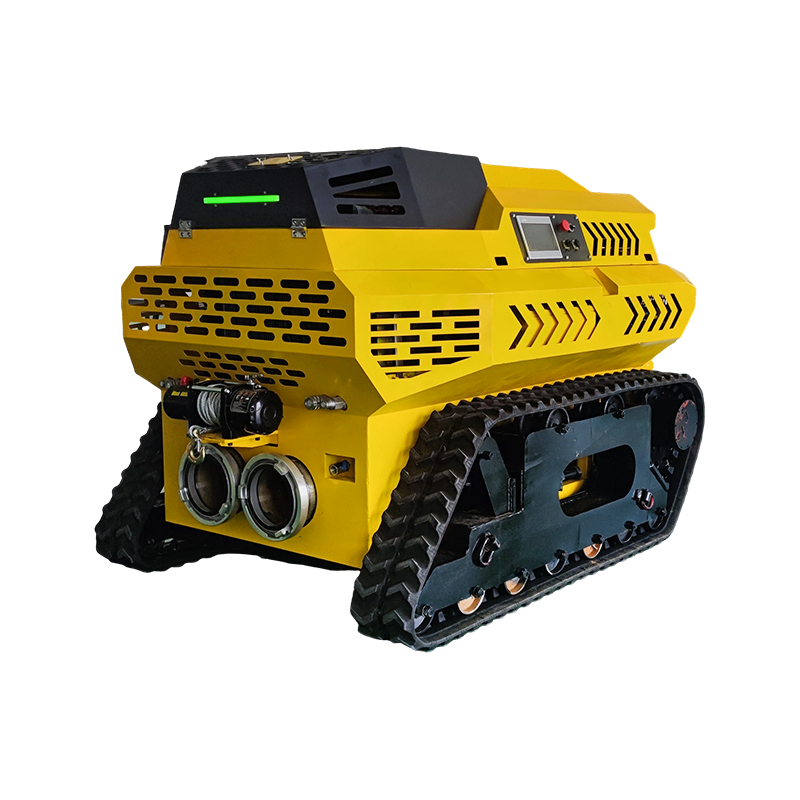 หุ่นยนต์สูบน้ำ HighFlow แบบติดตาม (10001300 m³/h) หุ่นยนต์ระบายน้ำอัจฉริยะแบบติดตาม QSJ1200W เป็นอุปกรณ์ระบายน้ำฉุกเฉินที่มีอัตราการไหลสูง ซึ่งขับเคลื่อนโดยเครื่องยนต์ดีเซลและมีแชสซีแบบติดตาม อุปกรณ์นี้เฮ... ดูผลิตภัณฑ์ →
ปัญหาที่ 4 - การควบคุมที่อ่อนแอและการทำงานระยะไกล
การควบคุมระยะไกลและการหลีกเลี่ยงสิ่งกีดขวางจะกำหนดความปลอดภัยและความต่อเนื่องในการปฏิบัติงานโดยตรง
ในพื้นที่ใต้ดินที่จำกัด การลดทอนสัญญาณวิทยุเป็นปัญหาทั่วไป อุปกรณ์นำเข้าบางชนิดอ้างว่ามีระยะไกล 100 เมตร แต่ภายในโครงสร้างคอนกรีตเสริมเหล็กอาจทำได้เพียง 20 ถึง 30 เมตรเท่านั้น การขัดจังหวะสัญญาณบ่อยครั้งทำให้หุ่นยนต์ไม่สามารถควบคุมได้ในพื้นที่น้ำท่วม ทำให้เกิดความเสี่ยงด้านความปลอดภัยอย่างร้ายแรง หุ่นยนต์รุ่นใหม่มีเซ็นเซอร์หลีกเลี่ยงสิ่งกีดขวางและระบบส่งข้อมูลทางไกลแบบสด ช่วยให้ผู้ปฏิบัติงานตรวจสอบการไหล แบตเตอรี่ และแรงดันไฮดรอลิกจากตำแหน่งที่ปลอดภัย
ช่วงการควบคุมไม่ใช่หมายเลขการตลาด วัดในสภาพแวดล้อมจริงก่อนที่จะซื้อ
ระยะควบคุมและการหลีกเลี่ยงสิ่งกีดขวางเป็นตัวบ่งชี้ที่ต้องตรวจสอบระหว่างการจัดซื้อ ขั้นตอนการทดสอบเฉพาะจะครอบคลุมอยู่ในบทความนี้ ช่วงการควบคุมหุ่นยนต์ระบายน้ำอัจฉริยะและการหลีกเลี่ยง .
ปัญหาที่ 5 - ภาระการบำรุงรักษาและอะไหล่
หุ่นยนต์ระบายน้ำไม่ต้องการการบำรุงรักษาบ่อยครั้ง แต่มีผู้ปฏิบัติงานเพียงไม่กี่คนที่รู้ว่าชิ้นส่วนใดที่สำคัญที่สุด
หุ่นยนต์ระบายน้ำแบบไฮดรอลิกจัดการของแข็งได้ดีกว่าปั๊มไฟฟ้า แต่ซีล ใบพัด และท่อไฮดรอลิกยังคงเป็นชิ้นส่วนที่สึกหรอที่สำคัญ กำหนดการบำรุงรักษาตามแผนสามารถลดการเสียหายได้มากกว่า 60 เปอร์เซ็นต์ ทุกหน่วยควรมีชุดซีลและอะไหล่ใบพัด โดยเฉพาะอย่างยิ่งเมื่อสูบสารกัดกร่อน
500ชม ซีลอายุการใช้งาน
800ชม วงจรการสึกหรอของใบพัด
1,000 ชม เปลี่ยนถ่ายน้ำมันไฮดรอลิค
กรอบแนวทางการแก้ปัญหาและคู่มือการเลือก
การแก้ปัญหาเริ่มต้นด้วยการประเมินสถานที่ ยืนยันความชันสูงสุด ระยะการปล่อยสูงสุด และส่วนหัวจริงก่อนเลือกรุ่นหุ่นยนต์
| สภาพการทำงาน | วิธีแก้ปัญหาที่แนะนำ | ปัจจัยสำคัญ |
| ที่จอดรถใต้ดิน | ติดตามขนาดกะทัดรัด drainage robot | ความลาดชันต่ำกว่า 15 องศา พื้นแข็ง |
| แม่น้ำตะกอนและน้ำลึก | สะเทินน้ำสะเทินบก drainage robot | การควบคุมการลอยตัว พื้นผิวที่นุ่มนวล |
| ระยะปล่อยน้ำได้มากกว่า 200 ม | ติดตามกระแสสูง robot plus hose roller | การสูญเสียแรงเสียดทานการทำงานต่อเนื่อง |
| สารละลายที่มีฤทธิ์กัดกร่อนและของแข็งที่ตกตะกอน | หุ่นยนต์ปั๊มสารละลายไฮดรอลิก | ทนต่อการสึกหรอ มีความเข้มข้นสูง |
เพื่อความเข้าใจที่กว้างขึ้นเกี่ยวกับวิธีการทำงานของหน่วยเหล่านี้ในระบบบำบัดน้ำเสียจริงและระบบเทศบาล โปรดดูหมายเหตุเชิงปฏิบัติของเราใน ประสิทธิภาพของหุ่นยนต์ระบายน้ำในระบบบำบัดน้ำเสียในเมือง .
คำถามที่พบบ่อย
หุ่นยนต์ระบายน้ำสามารถทำงานในน้ำโดยตรงได้หรือไม่?
ใช่. หุ่นยนต์ระบายน้ำแบบติดตามส่วนใหญ่มีระดับการกันน้ำ IP68 และสามารถทำงานในน้ำตื้นได้ ระดับการปิดผนึกควรได้รับการยืนยันกับผู้ผลิตก่อนซื้อ
ฉันจะเลือกระหว่างรุ่นตีนตะขาบและรุ่นสะเทินน้ำสะเทินบกได้อย่างไร
รุ่นตีนตะขาบเหมาะกับพื้นเรียบแข็งที่มีความลาดชันต่ำกว่า 15 องศา โมเดลสะเทินน้ำสะเทินบกเหมาะที่สุดสำหรับดินตะกอน น้ำลึก และภูมิประเทศที่ไม่เรียบ
หุ่นยนต์ระบายน้ำต้องใช้หน่วยกำลังไฮดรอลิกขนาดใด
หุ่นยนต์ขนาดกลางสามารถวิ่งด้วยหน่วยกำลังไฮดรอลิกแบบพกพาขนาด 13 ถึง 35 แรงม้า หุ่นยนต์ขนาดใหญ่อาจต้องใช้หน่วยกำลังไฮดรอลิกแบบปิดขนาด 80 ถึง 130 แรงม้า
อะไรคือความแตกต่างระหว่างระบบขับเคลื่อนไฮดรอลิกและไฟฟ้า?
ระบบขับเคลื่อนไฮดรอลิกทนทานต่อการโอเวอร์โหลดชั่วคราวและสารละลายที่มีฤทธิ์กัดกร่อน ด้วยกำลังที่จ่ายโดยชุดจ่ายกำลังไฮดรอลิก ไดรฟ์ไฟฟ้าต้องใช้สายเคเบิลในสถานที่และปลอดภัยน้อยกว่าในเขตน้ำท่วม
หากมีข้อสงสัย ให้เลือกเครื่องตามสถานการณ์กรณีที่เลวร้ายที่สุดของคุณ ไม่ใช่เอกสารข้อมูลกรณีที่ดีที่สุด